一、个人情况介绍
张慧,男,2021年获哈尔滨工业大学工学博士学位。现为河南工业大学电气工程学院副教授、硕导、机器人工程系副主任、河南工业大学青年骨干教师、河南省科技副总。长期从事环境约束下冗余度机械臂运动规划、双臂协调运动规划、人机共融下智能交互技术、航天特殊零部件智能检测技术、数字孪生技术等科研工作。先后主持国家自然科学基金青年基金项目1项、河南省科技攻关等科研项目8项,参与国家重点研发计划项目1项、重点研发计划省配套项目1项、国家自然科学基金项目1项、机器人技术与系统国家重点实验室项目1项、河南高等教育教学改革研究与实践项目1项、河南省专业学位研究生精品教学案例项目1项。在IEEE Transactions on Industrial Informatics、IEEE-ASME Transactions on Mechatronics、ISA Transactions、Nonlinear Dynamics、International Conference on Robotics and Automation(ICRA)等国际权威期刊与会议上发表学术论文20余篇;发表国家科学技术学术著作出版基金资助的学术专著1部(由国务院设立);撰写省级教材1部;申请国家专利5项、软件著作权3项;河南工业大学“优秀教师”、毕业设计优秀指导教师、睿抗机器人开发者大赛“优秀指导教师”;荣获河南省仪器仪表协会成果鉴定1项;荣获河南省教育厅科技成果奖优秀科技论文二等奖1项,河南省第五届自然科学学术奖三等奖1项,河南省测量控制类科学技术奖二等奖1项,河南省研究生教育教学成果奖校级特等奖1项、省级特等奖1项,河南省高等教育教学成果奖校级特等奖2项、校级一等奖1项、省级二等奖2项,河南工业大学第十四届教学大奖赛二等奖1项。
二、主要研究领域
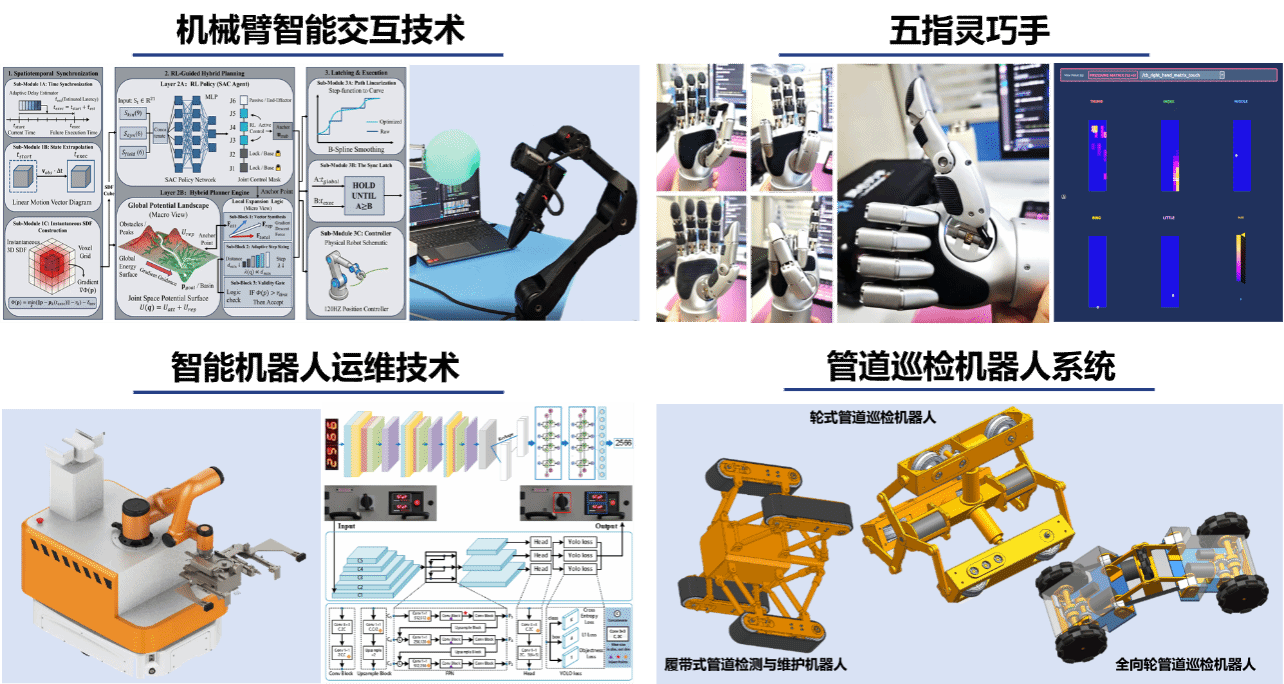
围绕机器人环境交互、人机共融、动作规划、数字孪生技术与智能检测技术,开展以下研究:
1. 具身机器人智能交互与抓取规划技术;
2. 机械臂运动规划、双臂协调运动规划;
3. 人机共融下智能控制与交互技术;
4. 航天特殊零部件智能检测技术;
5. 基于嵌入式微控制器的智能系统开发技术;
6. 三维视觉点云特征提取与重构技术;
三、科研项目
1. 国家自然科学基金项目“动态环境约束下多分支构型冗余机械臂在线避碰动作规划研究”(主持)。
2. 河南省科技攻关项目“托卡马克紧耦合冗余双臂机器人在线协同运动规划技术研究”(主持)。
3. 机器视觉检测安徽省重点实验室开放基金资助项目“人机共融下冗余工业机械臂适应性动作建模与轨迹波动抑制研究”(主持)。
4. 河南省高等学校重点科研项目“面向复杂作业环境的冗余机械臂适应性动作规划与控制研究”(主持)。
5. 河南工业大学博士基金项目“环境约束下冗余多臂机器人运动规划研究”(主持)。
6. 校企合作项目“基于边缘计算的无人机追踪系统”(主持)。
7. 校企合作项目“基于强化学习的机械臂运动规划研究”(主持)。
8. 校企合作项目“机器人自主作业决策规划方法与实验研究”(主持)。
四、代表性学术论文与著作
1. 金弘哲,赵杰,张慧. 环境约束下冗余度机械臂运动规划技术[M]. 哈尔滨工业大学出版社. 2023. (国家科学技术学术著作出版基金资助—国务院设立、“十四五”时期国家重点出版物出版专项规划项目、黑龙江省优秀学术著作).
2. Hongzhe Jin, Decai Yang, Hui Zhang(共同一作), et al. Flexible Actuator with Variable Stiffness and Its Decoupling Control Algorithm: Principle Prototype Design and Experimental Verification [J]. IEEE Transactions on Mechatronics, 2018. (中科院1区,Top期刊).
3. Hui Zhang, Hongzhe Jin, et al. Real-time Kinematic Control for Redundant Manipulators in Time-Varying Environment: Multiple-Dynamic Obstacles Avoidance and Fast Tracking of Moving Object [J]. IEEE Transactions on Industrial Informatics, 2019. (中科院1区,Top期刊).
4. Lei Zhang, Hui Zhang, et al. Time-varying State Observer Based Twisting Control of Linear Induction Motor Considering Dynamic End Effects with Unknown Load Torque [J]. ISA Transactions, 2019. (中科院2区,Top期刊).
5. Lei Zhang, Hui Zhang, et al. Second Order Sliding Mode Control With MARS Speed Estimation of Linear Induction Motors Considering Unknown Longitudinal End Effects [J]. Asian Journal of Control, 2019.
6. Hui Zhang, Hongzhe Jin, et al. Real-Time Kinematically Synchronous Planning for Cooperative Manipulation of Multi-Arms Robot Using the Self-Organizing Competitive Neural Network[J]. Sensors, 2023. (中科院2区).
7. Chenghu Jing, Hui Zhang, et al. State and Disturbance Observer based Robust Disturbance Rejection Control for Friction Electro-Hydraulic Load Simulator[J]. Nonlinear Dynamics, 2024. (中科院2区).
8. Chenghu Jing, Hui Zhang, Yafeng Liu, et al. Adaptive Super-Twisting Sliding Mode Control for Robot Manipulators with Input Saturation[J]. Sensors, 2024. (中科院2区).
9. Chenghu Jing, Hui Zhang, et al. Adaptive Robust Disturbance Rejection Backstepping Control of A Novel Friction Electro-Hydraulic Load Simulator[J]. Ain Shams Engineering Journal, 2024. (中科院2区).
10. Mingda Ge, Hongzhe Jin, Hui Zhang, et al. A Joint Acceleration Planning Method for Inverse Kinematics of Manipulator based on Second-order System with Variable Impedance[J]. Mechatronics, 2024.(中科院2区).
11. Hui Zhang, Jilong Wang, et al. Passivity-Based Twisting Sliding Mode Control for Series Elastic Actuators[J]. Actuators, 2025. (中科院3区).
12. Hui Zhang, Mengkun Zhang, et al. Reinforcement Learning-guided Hierarchical Hybrid Motion Planning with Spatiotemporal Synchronization for Manipulators in Dynamic Environments[J]. Robotics and Autonomous Systems, 2026. (中科院2区).
13. Tianle Yang, Hui Zhang, Shijie Zhang, Xiang Wu, Yuebin Qiu, Jing Zhang. Design and Modeling of A Trapezoidal Leaf Spring-Based Actuators with Valid Arm Length and Bending Deformation for Stiffness Adjustment[C]. 2024 3rd Conference on Fully Actuated System Theory and Applications (FASTA), 2024.
14. Liang Yang, Hui Zhang, et al. Time-Optimal Trajectory Planning for Manipulators Based on RRT Algorithm[C]. 2026 5th Conference on Fully Actuated System Theory and Applications (FASTA). 2026.
15. Mengkun Zhang, Hui Zhang, et al. Trajectory Tracking of Robotic Manipulators Via a Fully-Actuated System Combined with Control Barrier Functions Strategy[C]. 2026 5th Conference on Fully Actuated System Theory and Applications (FASTA). 2026.
五、知识产权
1. 张慧,曹展源,荆成虎等. 一种轮式管道巡检机器人[P]. (专利号:ZL 2024 2 2588538.0)
2. 张慧,曹展源,张世杰等. 一种油箱盖夹持机械手[P]. (专利号:ZL 2025 1 0448034.5)
3. 张慧,曹展源,荆成虎等. 一种用于管道检测和维护的机器人[P]. (申请号:2024223282815)
4. 张慧,杨天乐,张世杰等. 变刚度关节[P]. (申请号:2024101694263)
5. 张慧,邱岳斌,张世杰等. 一种全向轮管道巡检机器人[P]. (申请号:2024115205474)
欢迎对机器人感兴趣、踏实认真、上进、有团队精神和责任心的同学与我联系。
联系邮箱:huizh2021@haut.edu.cn
附部分代表性研究成果: